
AYT basit makineler konu anlatımı kapsamında kuvvet kazancı, yol ve enerji ilişkisi; kaldıraçlar, makaralar, palangalar, eğik düzlem, vida, çıkrık, dişli çarklar, kasnaklar ve birleşik düzenekler işlenecektir.
AYT fizik konularının tamamına AYT konu anlatımı arşivinden ulaşabilirsiniz.
Basit Makinelerin Ortak İlkeleri
Kuvvet Kazancı ve Yol İlişkisi
Bir kuvvetin büyüklüğünü, yönünü veya uygulama yolunu değiştirerek iş yapmayı kolaylaştıran düzeneklere basit makine denir. Basit makine enerji üretmez. Bir yükün aynı başlangıç ve son durumları arasında taşınması için gereken yararlı iş değişmez; makine yalnız kuvvet ile yolun paylaşımını değiştirir.
Yükün büyüklüğü G, makineye uygulanan kuvvet F olmak üzere kuvvet kazancı veya mekanik avantaj KK=G/F bağıntısıyla tanımlanır. İdeal bir makinede giriş işi çıkış işine eşittir: F·x=G·h. Bu nedenle G/F=x/h olur. Kuvvetten kaç kat kazanç sağlanırsa yoldan aynı oranda kayıp oluşur.
Makine Verimi
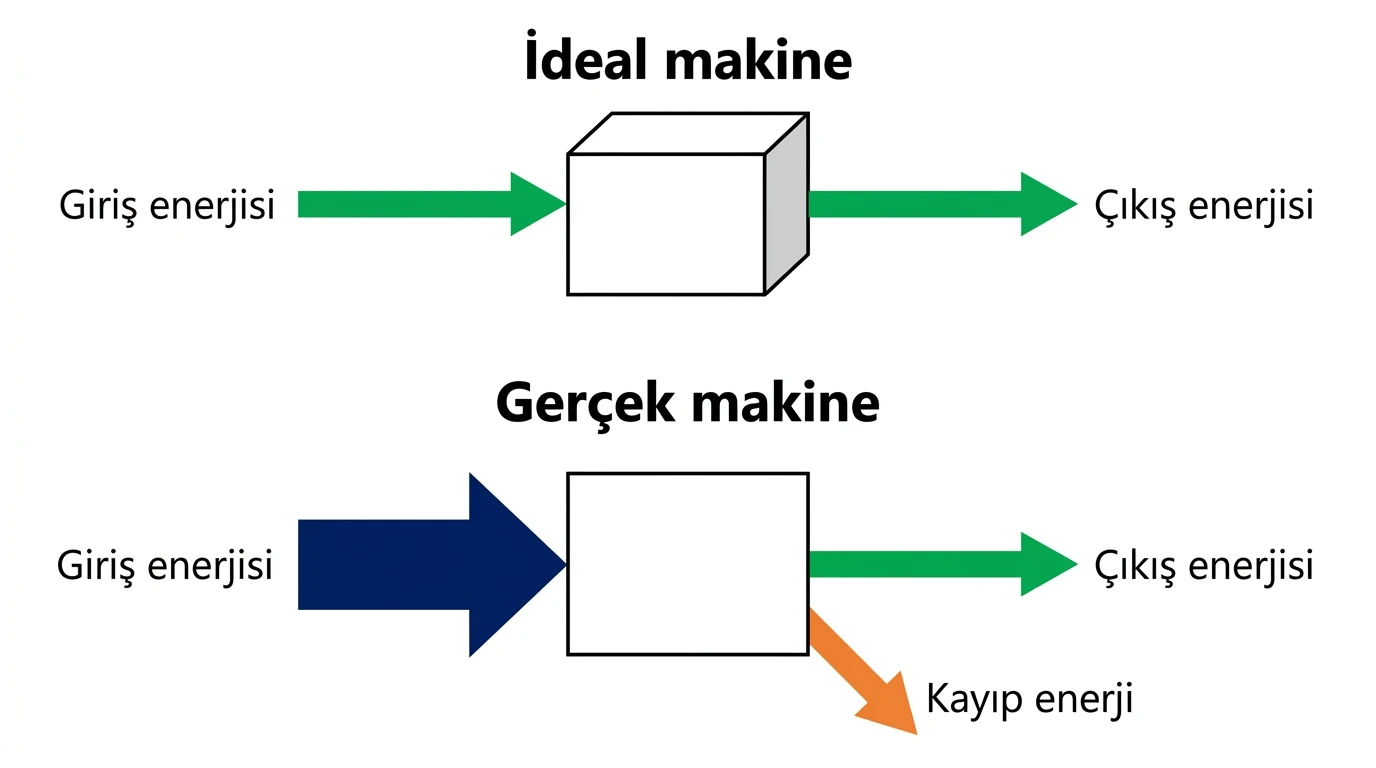
Gerçek makinelerde sürtünme, şekil değiştirme ve benzeri etkiler nedeniyle giriş enerjisinin bir bölümü ısıya veya başka enerji türlerine dönüşür. Makine verimi, yararlı çıkış işinin giriş işine oranıdır: η=Wçıkış/Wgiriş=G·h/(F·x). Verim yüzde olarak istenirse bu oran 100 ile çarpılır.
Aynı geometrik yapıya sahip bir makinenin ideal durumunda 500 N ağırlığındaki yükü 0,50 m yükseltmek için kuvvetin uygulandığı uç 2,50 m hareket ettiriliyor. Düzenekte kayıplar ortaya çıktığında verim %80 oluyor; yol oranı değişmiyor. Gerçek makinede gereken kuvvet, ideal kuvvetten yüzde kaç büyüktür?
B) 25
C) 40
D) 60
E) 80
Geometrik yol oranı x/h, ideal mekanik avantajı belirler. Gerçek kuvvet kazancı ise kayıplar nedeniyle daha küçüktür: G/F=η·x/h. Verim %100’den küçükken gerçek kuvvet kazancının yol oranına eşit alınması doğru değildir.
Bir makinede 150 N’luk kuvvetin uygulandığı uç 2,0 m hareket ederken 500 N’luk yük 0,40 m yükseliyor. Buna göre makinenin verimi ve gerçek kuvvet kazancı sırasıyla nedir?
B) %60 ve 5
C) %66,7 ve 10/3
D) %66,7 ve 5
E) %75 ve 4
Basit makine zamandan tasarruf sağlayabilir; ancak bu durum işten veya enerjiden kazanç anlamına gelmez. Kuvvet kazancı, yol oranı ve verim farklı fiziksel büyüklüklerdir.
Kaldıraçlar, Makaralar ve Palangalar
Kaldıraçlarda Tork Dengesi
Sabit bir destek çevresinde dönebilen rijit çubuklara kaldıraç denir. Denge koşulu desteğe göre toplam torkun sıfır olmasıdır. Kuvvetler çubuğa dikse F·dF=G·dG yazılır. Kuvvet eğik uygulanıyorsa tork hesabında kuvvetin çubuğa dik bileşeni veya kuvvetin etki doğrusunun desteğe dik uzaklığı kullanılır.
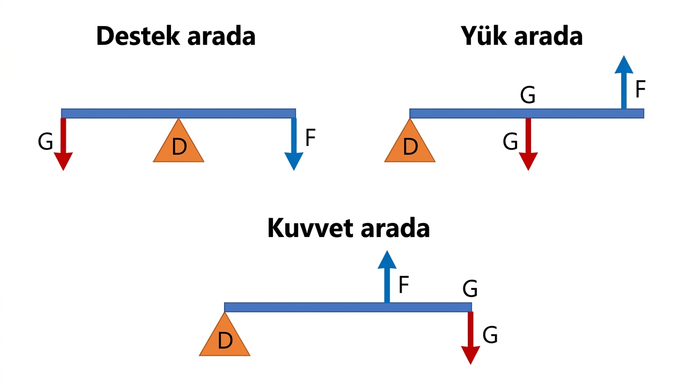
Destek arada olan kaldıraçlarda kuvvet ve yük karşılıklı taraftadır; kuvvet kazancı kolların oranına bağlıdır. Yük arada olduğunda kuvvet kolu yük kolundan uzun olduğu için kuvvet kazancı vardır. Kuvvet arada olduğunda kuvvet kolu yük kolundan kısa olduğundan kuvvetten kayıp, yoldan kazanç oluşur. Çubuk türdeş ve ağırlığı önemliyse ağırlığı kendi kütle merkezinden uygulanır.
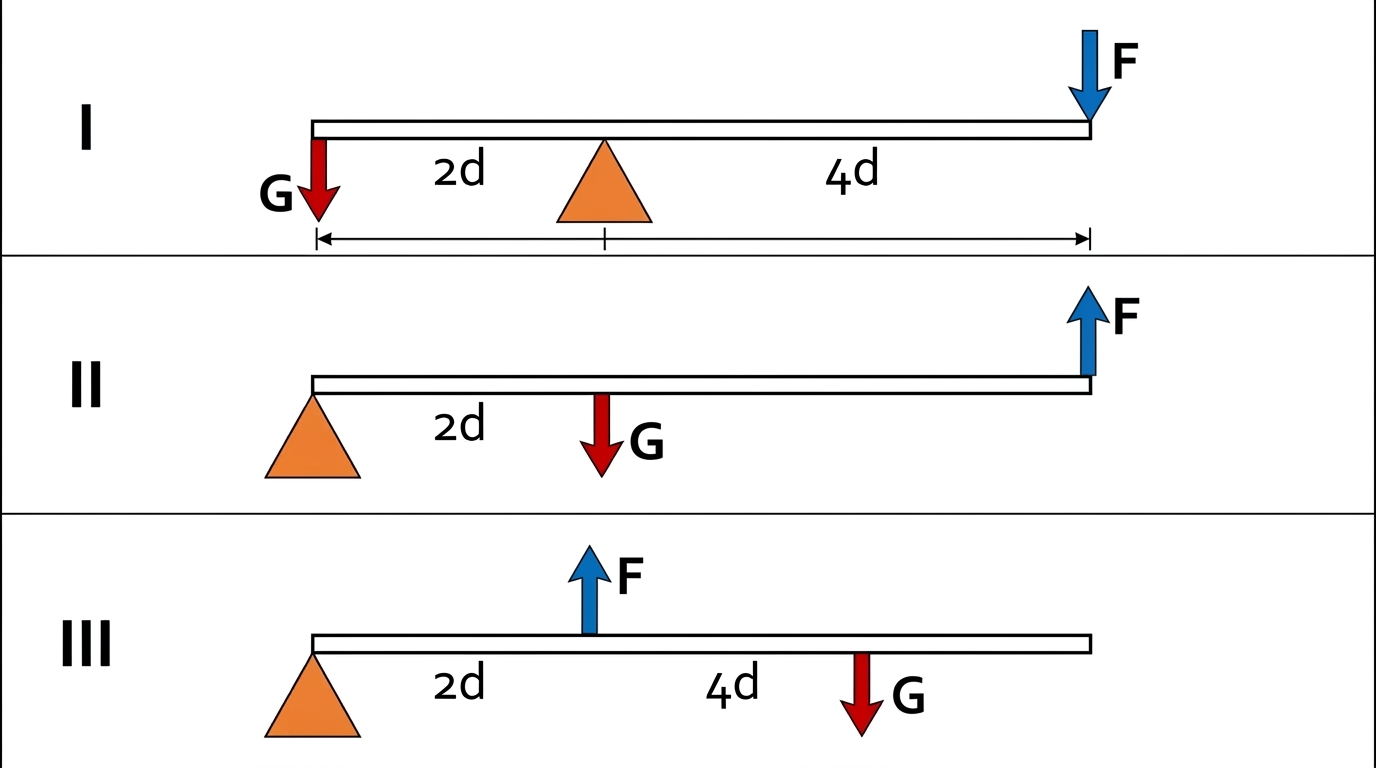
Şekildeki I, II ve III kaldıraçlarında çubuk ağırlıkları önemsizdir. Kuvvet ve yük okları çubuğa diktir. Buna göre hangi düzeneklerde kuvvet kazancı kesinlikle vardır?
B) Yalnız II
C) I ve II
D) II ve III
E) I, II ve III
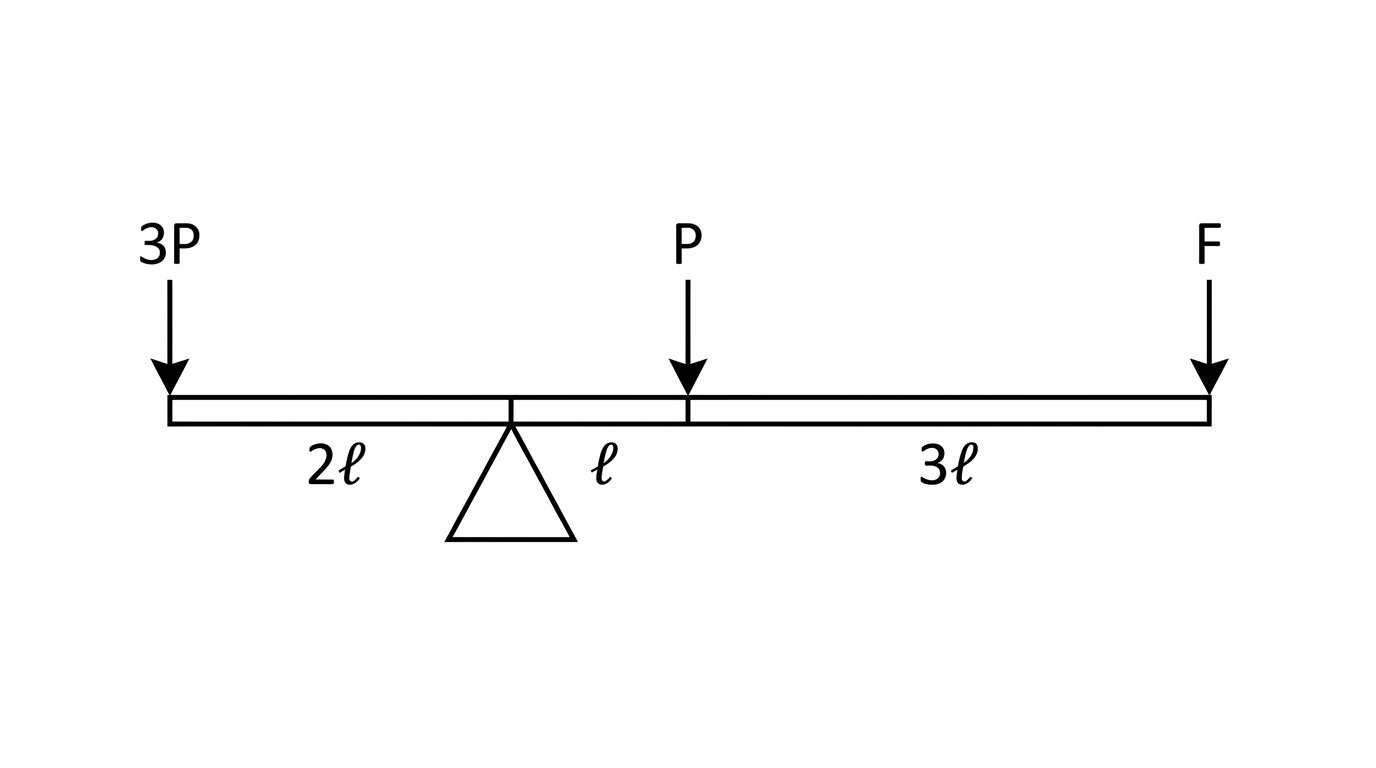
Uzunluğu 6ℓ, ağırlığı P olan türdeş çubuk; sol ucundan 2ℓ uzaktaki destek üzerinde yatay dengededir. Sol uca 3P ağırlıklı yük asılmış, sağ uca düşey aşağı F kuvveti uygulanmıştır. F kaç P’dir?
B) 1
C) 5/4
D) 3/2
E) 2
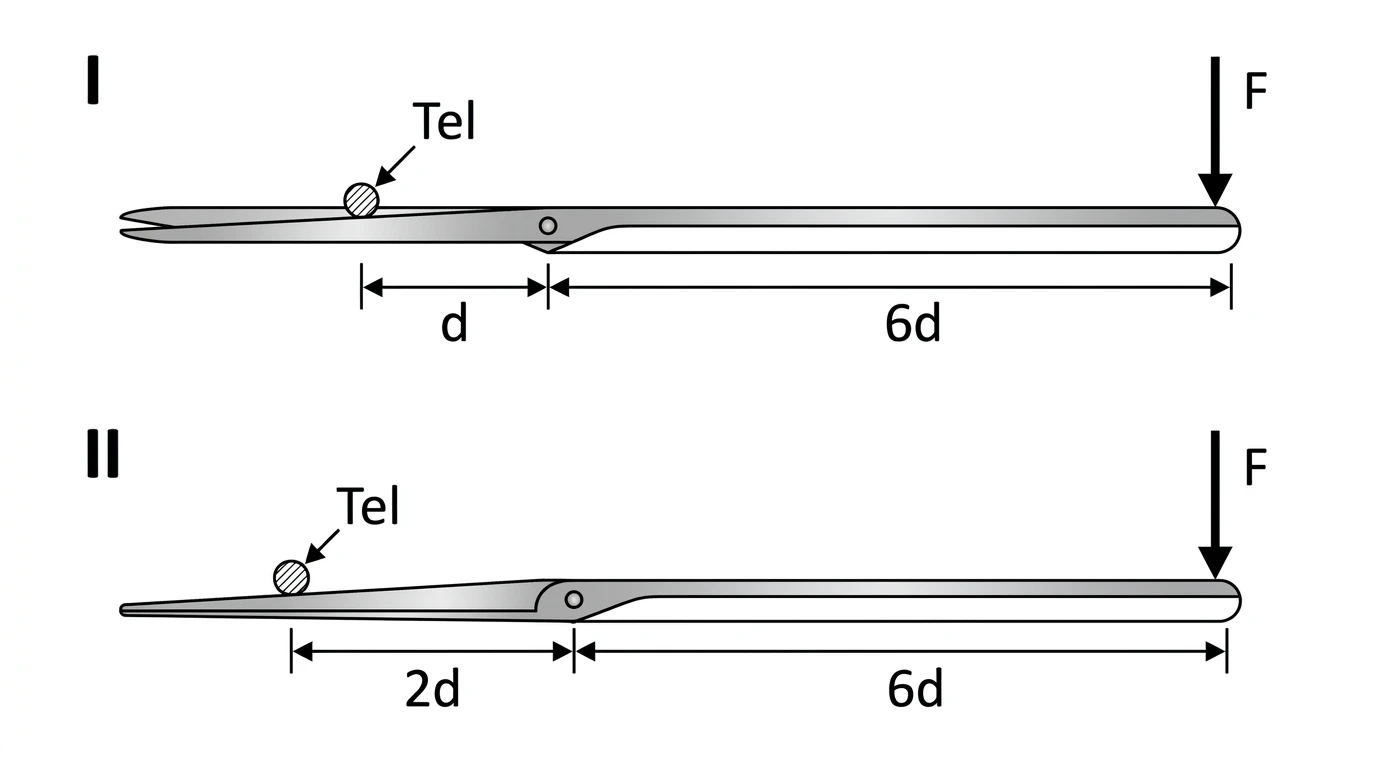
Bir makasın tek bıçağı kaldıraç olarak modelleniyor. Tutma noktasının menteşeye uzaklığı 6d’dir. Tel önce menteşeden d, sonra 2d uzaklıkta kesiliyor. Ele uygulanan kuvvet aynı kaldığına göre bıçağın tele uyguladığı kuvvetlerin oranı K1/K2 kaçtır?
B) 1
C) 3/2
D) 2
E) 3
Sabit ve Hareketli Makaralar
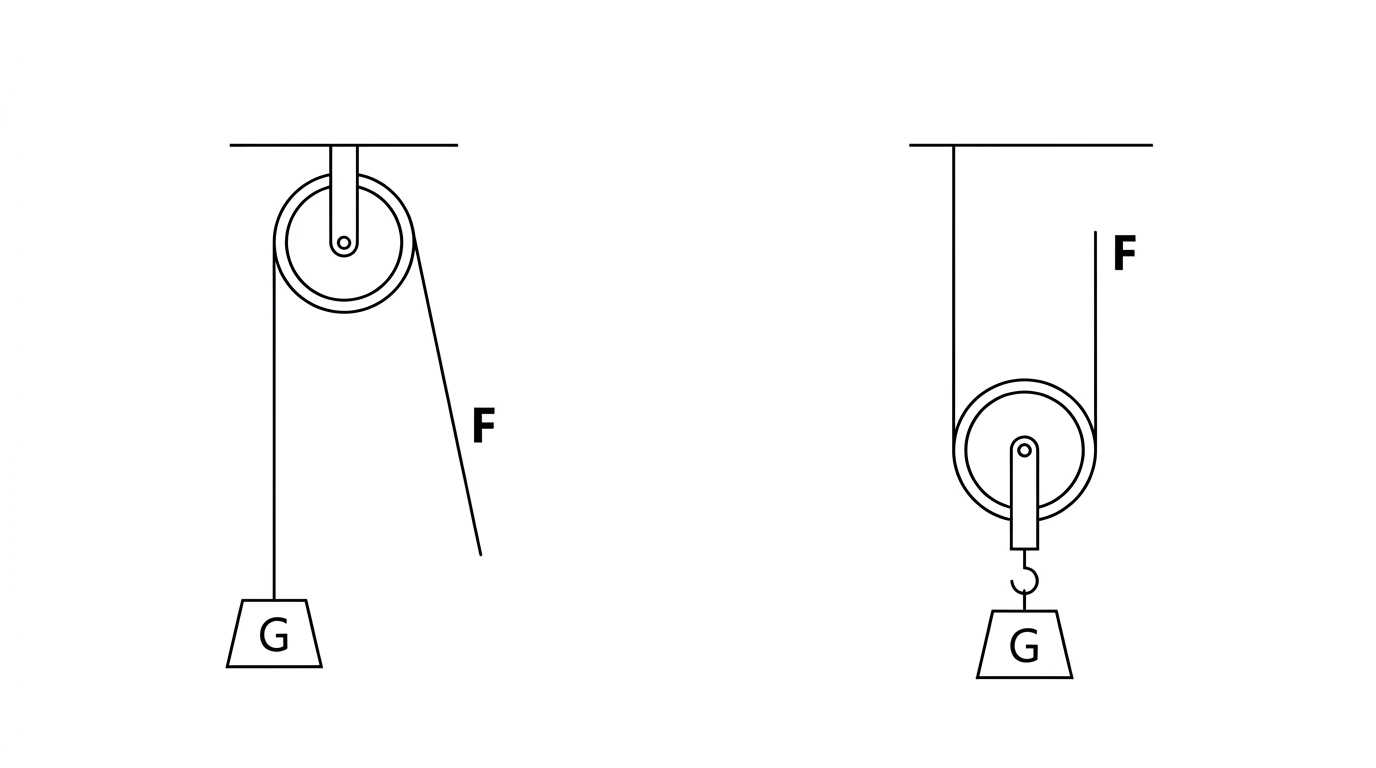
İdeal bir ipte ve sürtünmesiz makarada aynı ipin bütün noktalarındaki gerilme büyüklüğü eşittir. Sabit makara yalnız kuvvetin yönünü değiştirir; yükü taşıyan tek ip gerilmesi bulunduğundan F=G ve kuvvet kazancı 1’dir. Kuvvet ucu x kadar çekildiğinde yük de x kadar yükselir.
Hareketli makara yükle birlikte öteleme yapar. Makara-yük sistemini iki ip parçası taşıyorsa, makara ağırlığı önemsizken 2F=G olur. Yük h kadar yükselirken iki taşıyıcı parça da h kadar kısaldığı için serbest uç 2h çekilir. Makara ağırlığı önemliyse hareketli makaranın ağırlığı yüke eklenir; sabit makaranın ağırlığı ise kuvveti değiştirmez.
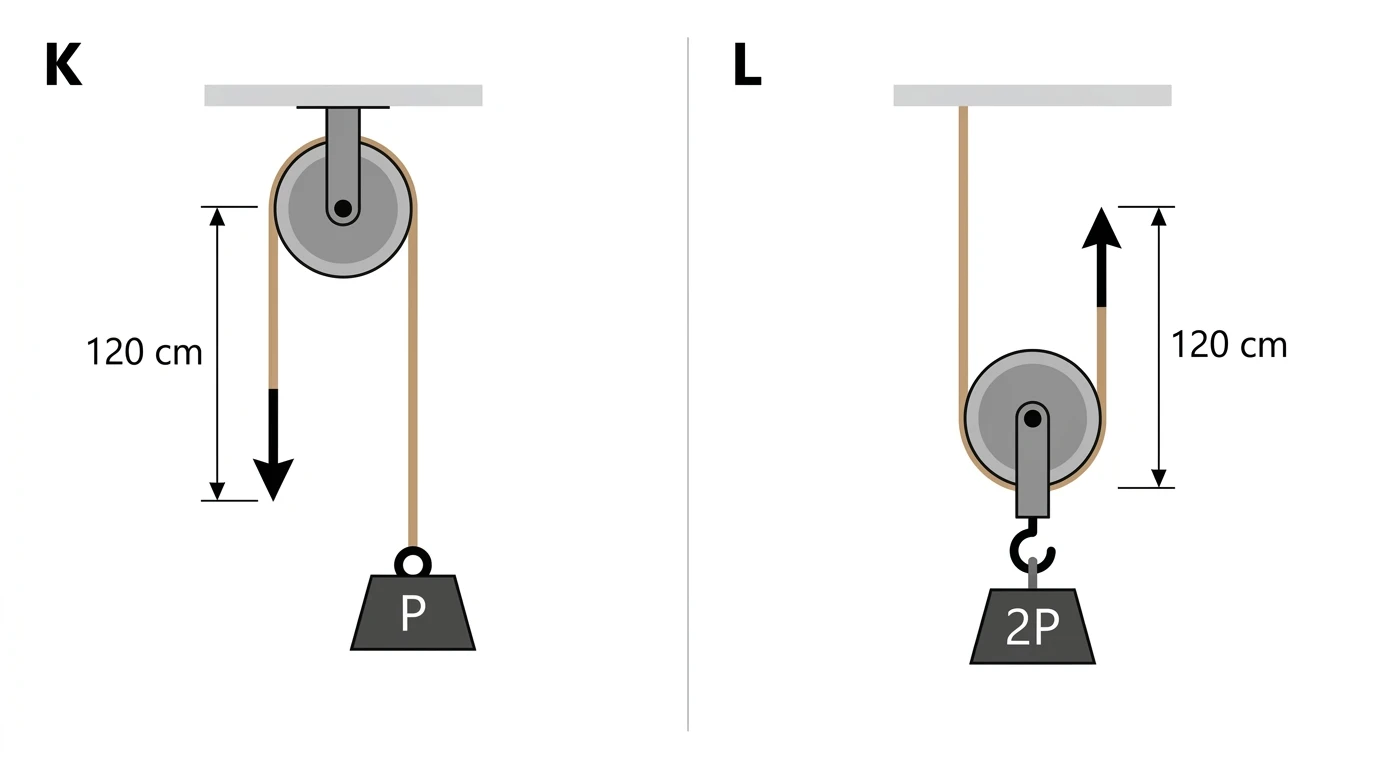
İdeal K düzeneğinde P ağırlığı sabit makarayla, ideal L düzeneğinde 2P ağırlığı tek hareketli makarayla dengededir. Her iki düzeneğin serbest ip ucu 120 cm çekiliyor. Yüklerin yer çekimi potansiyel enerjilerindeki artışların oranı ΔEK/ΔEL kaçtır?
B) 1/2
C) 1
D) 2
E) 4
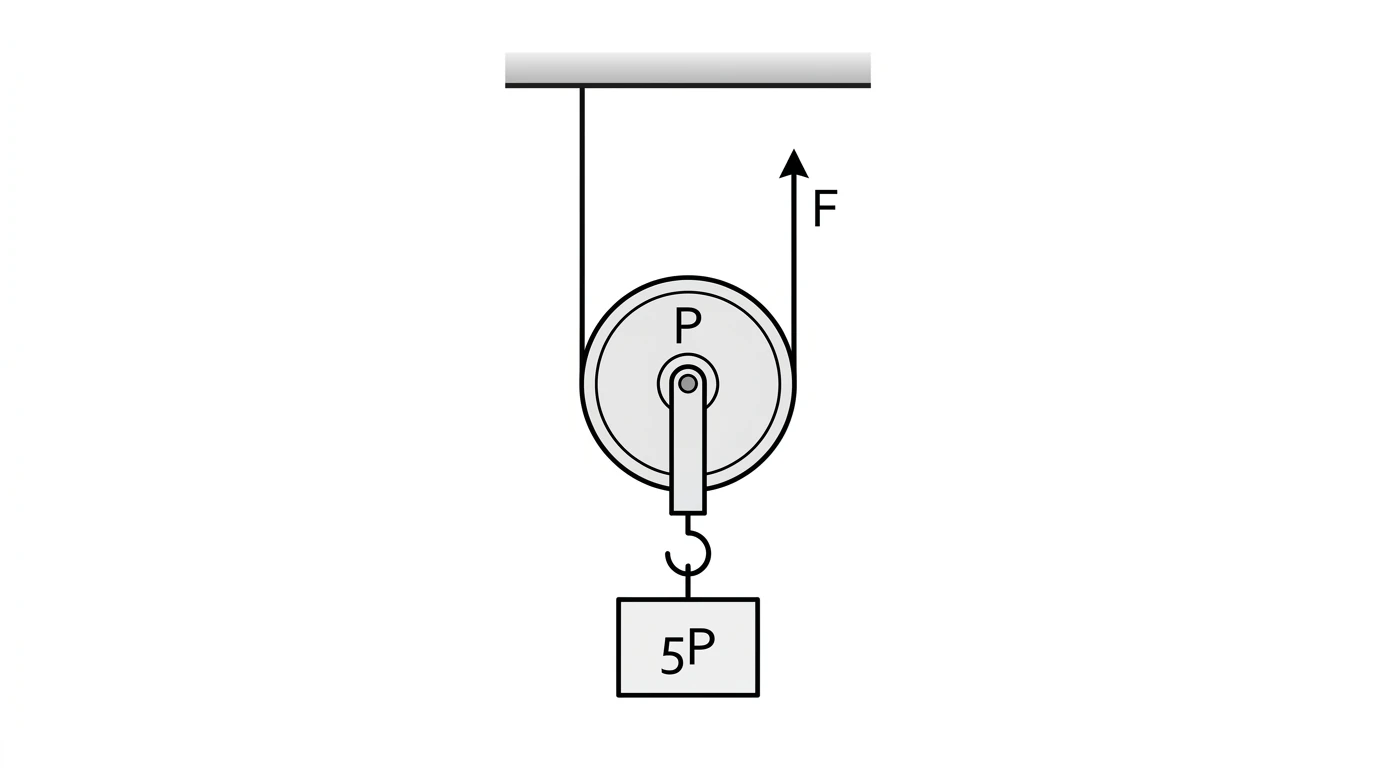
Ağırlığı P olan hareketli makaraya 5P ağırlıklı yük asılmıştır. İpteki sürtünmeler önemsizdir. Yük h kadar sabit hızla yükseltilirken makinenin yalnız yüke aktarılan yararlı enerji esas alınarak hesaplanan verimi yüzde kaçtır?
B) %75
C) %80
D) %83,3
E) %100
Palangalar ve Taşıyıcı İp Sayısı
Sabit ve hareketli makaraların birlikte kullanıldığı sistemlere palanga denir. Aynı ideal ipin gerilmesi T ise hareketli bloğu yukarı çeken her taşıyıcı ip parçası T büyüklüğünde kuvvet uygular. Hareketli blok n taşıyıcı ip parçasıyla tutuluyorsa nT=Gtoplam olur. Yük h yükseldiğinde her taşıyıcı parça h kadar kısalır; serbest uç toplam nh çekilir.
Taşıyıcı ip sayısı, hareketli bloğun hemen üstünden geçen ve bloğu gerçekten yukarı çeken ip parçaları sayılarak belirlenir. Serbest ucun yönü veya sistemdeki sabit makaraların sayısı tek başına kuvvet kazancını vermez.
Hareketli makaralar art arda bağlandığında her kademe, bir sonraki kademeden gelen yükü iki ip gerilmesiyle taşır. Ağırlıkları önemsiz k özdeş kademeli ideal düzende F=G/2k; yük h yükselirken kuvvet ucunun yolu 2kh olur. Hareketli makaraların ağırlıkları verildiğinde doğrudan 2k oranı kullanılmaz; en alttaki yükten başlanarak her kademede makara ağırlığı eklenir ve gerekli ip gerilmesi yukarı doğru hesaplanır.
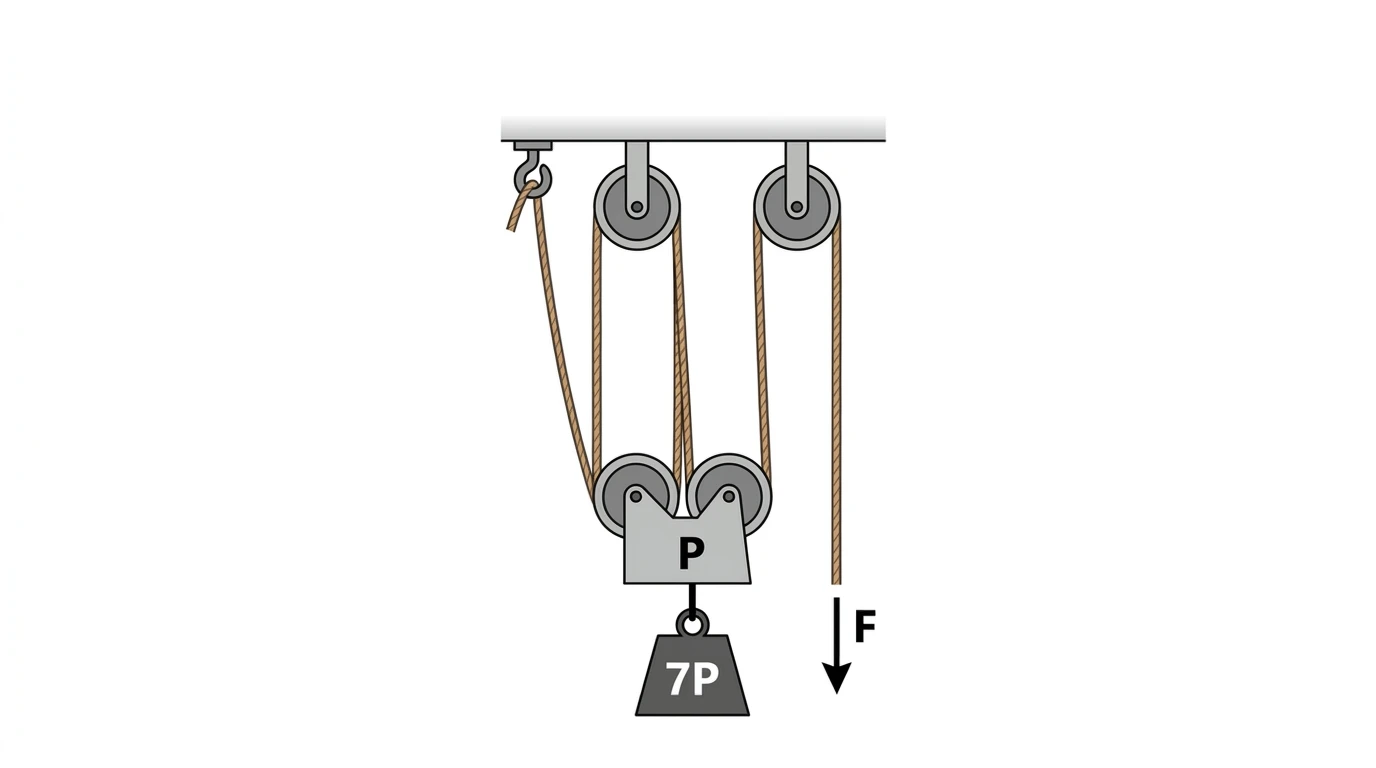
Dört taşıyıcı ipli ideal palanganın hareketli bloğu P, bu bloğa bağlı yük 7P ağırlığındadır. Yük h kadar yükseltilirken yalnız yüke aktarılan enerji yararlı kabul edilirse sistemin verimi kaçtır?
B) 4/5
C) 7/8
D) 8/9
E) 1
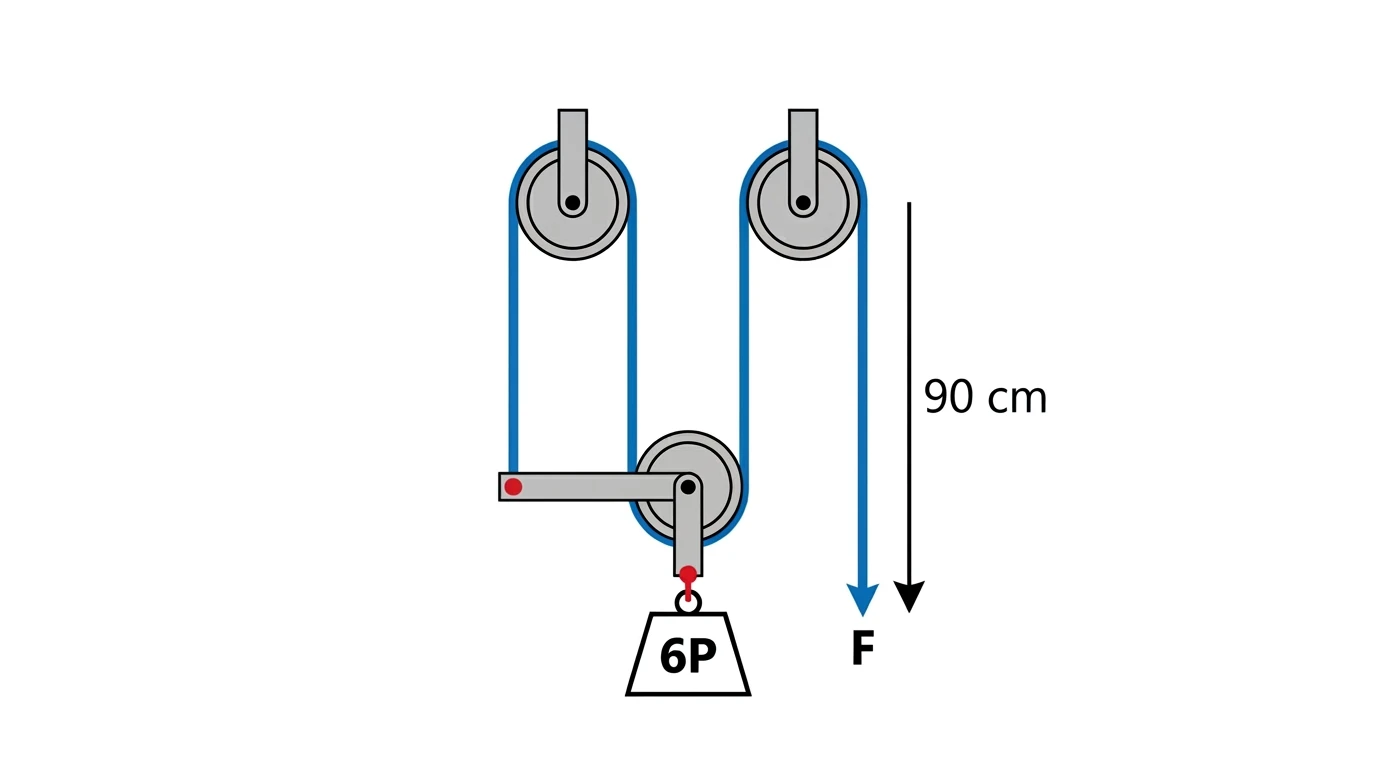
Şekildeki ideal palangada hareketli bloğu üç ip parçası taşımaktadır. Bloğa 6P ağırlıklı yük asılıdır. Serbest uç aşağı doğru 90 cm çekilirken kuvvetin yaptığı iş kaç P·m’dir?
B) 1,2
C) 1,8
D) 2,7
E) 5,4
Eğik Düzlem, Vida ve Çıkrık
Eğik Düzlemde Kuvvet ve Verim
Bir yükü doğrudan h kadar yükseltmek yerine uzunluğu L olan eğik düzlem boyunca taşımak, uygulanan kuvveti azaltır. Sürtünmesiz düzlemde kuvvet eğime paralel ve hareket sabit hızlıysa F·L=G·h olur. sinα=h/L olduğundan F=Gsinα bağıntısı elde edilir. İdeal kuvvet kazancı L/h‘dir.
Sürtünmeli düzlemde yukarı doğru sabit hızlı hareket için F=Gsinα+fs yazılır. Kinetik sürtünme fs=μN, kuvvet düzleme paralelse N=Gcosα‘dır. Verim η=Gh/(FL) olup sürtünmenin yaptığı iş, giriş ile yararlı çıkış arasındaki farktır.
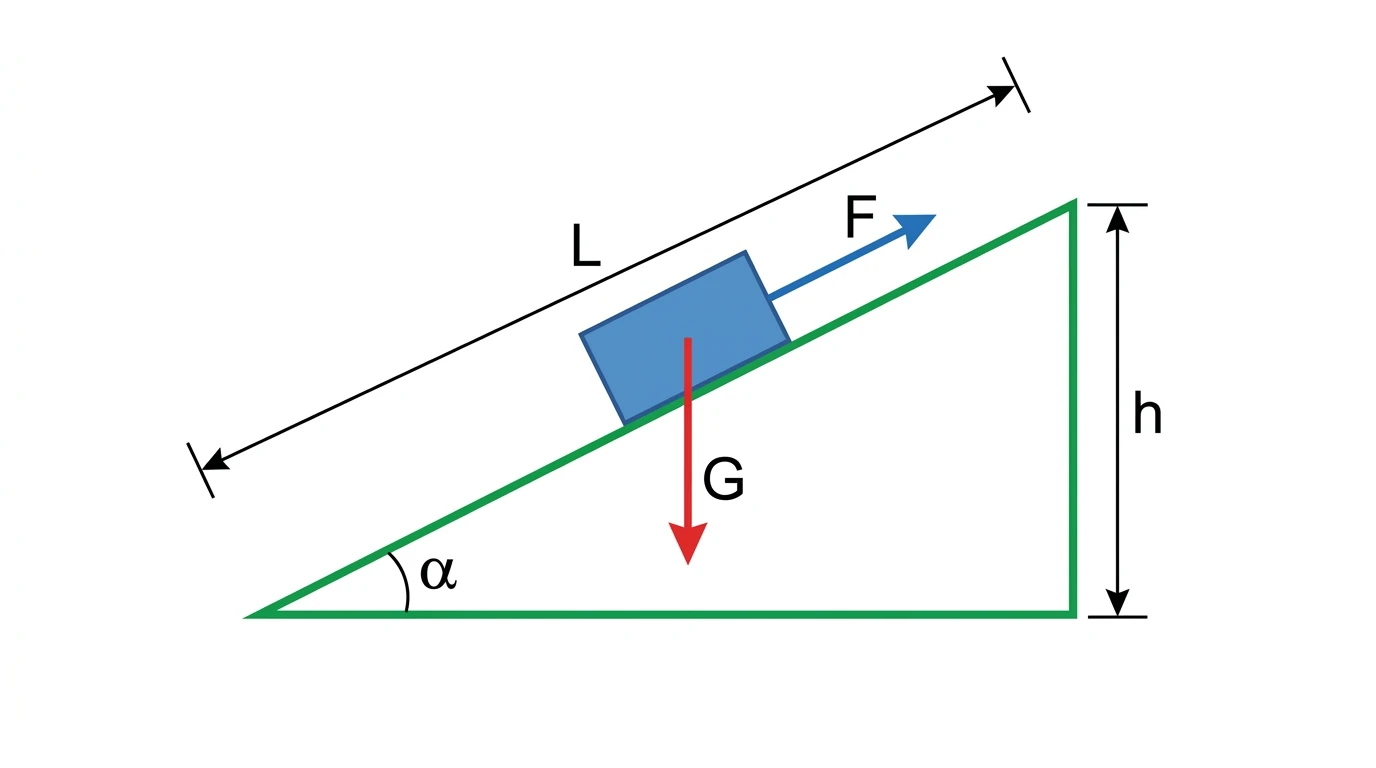
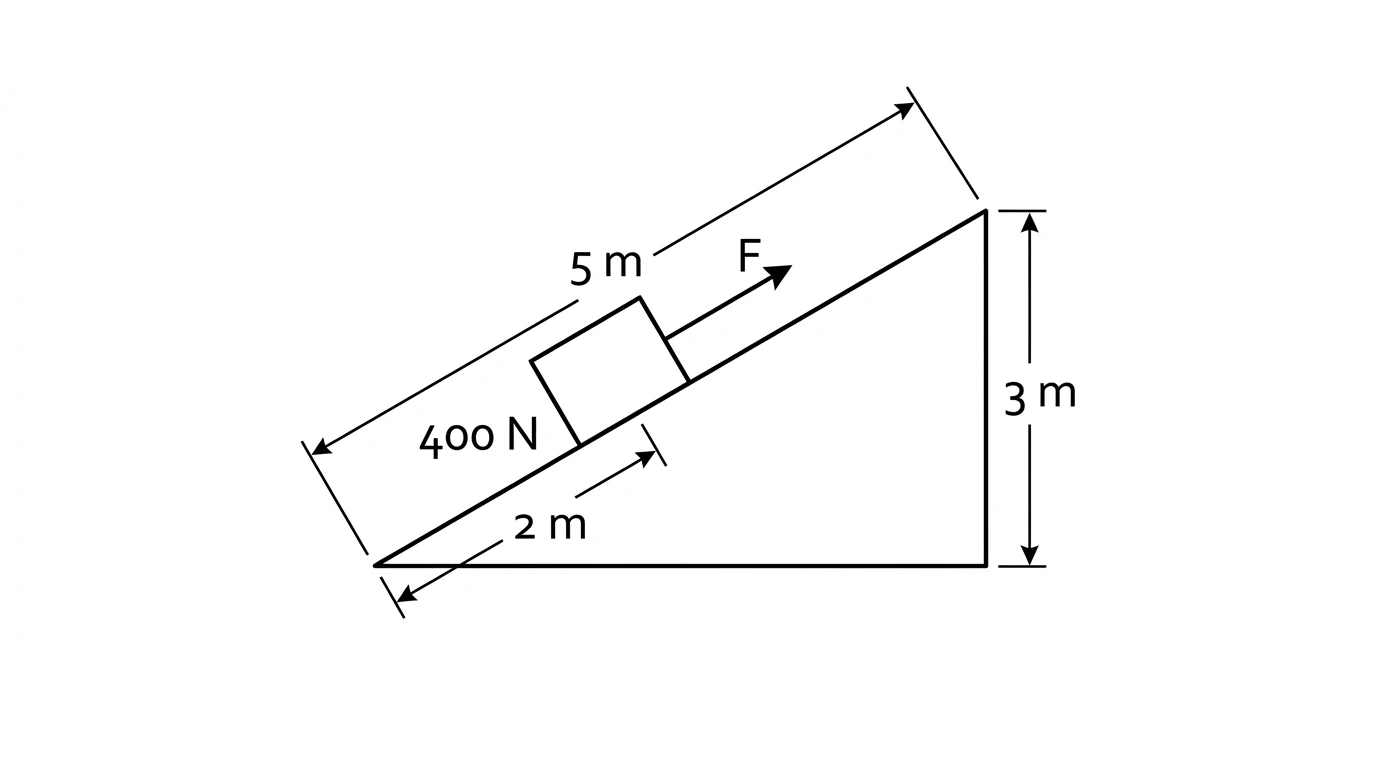
Ağırlığı 400 N olan cisim, uzunluğu 5 m ve yüksekliği 3 m olan sürtünmesiz eğik düzlemde sabit hızla yukarı çekiliyor. Kuvvet düzleme paraleldir. Buna göre kuvvetin büyüklüğü ve cismin 2 m yol aldığında kazandığı potansiyel enerji sırasıyla nedir?
B) 240 N ve 320 J
C) 240 N ve 480 J
D) 320 N ve 480 J
E) 400 N ve 800 J
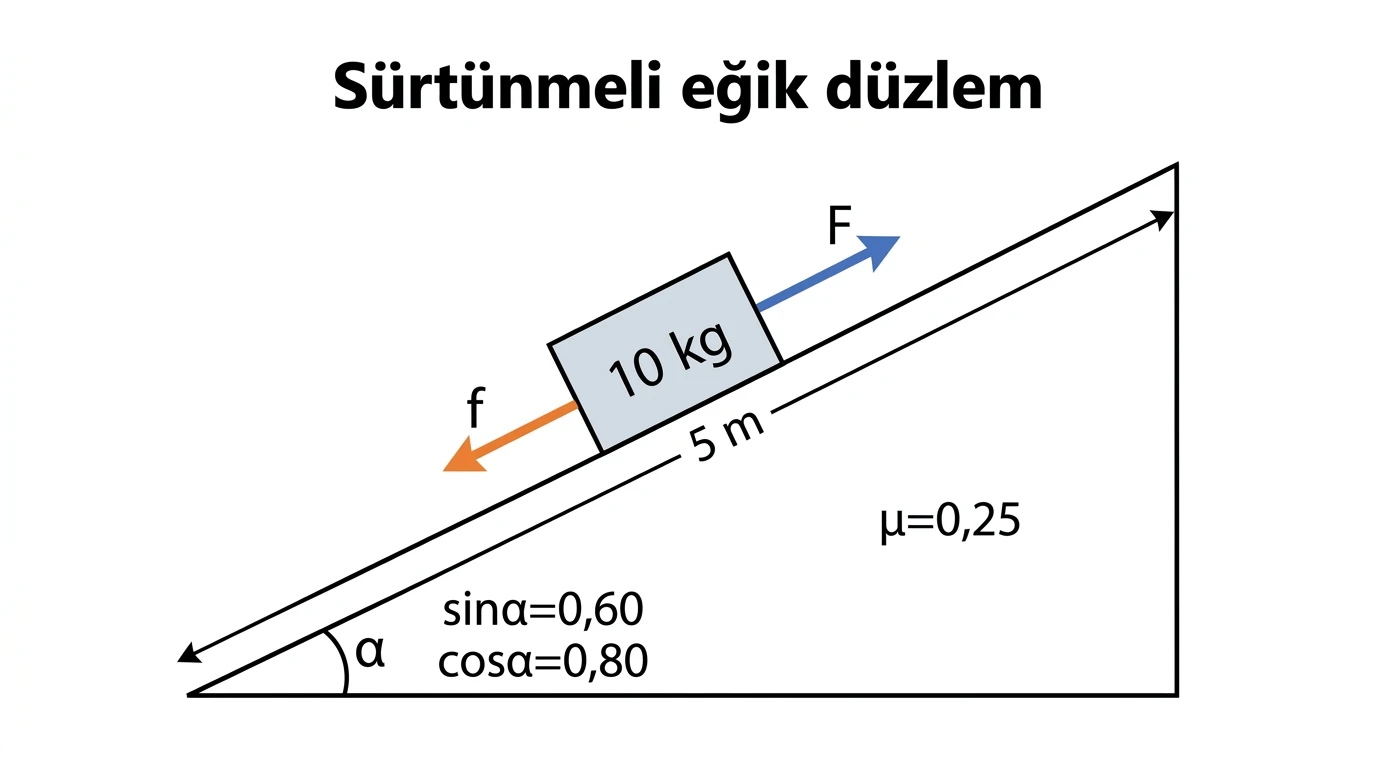
Kütlesi 10 kg olan cisim, sinα=0,60 ve cosα=0,80 olan eğik düzlemde sabit hızla yukarı çekiliyor. Kinetik sürtünme katsayısı 0,25 ve g=10 m/s²’dir. Cisim 5 m yol alırken gereken kuvvet ve düzenek verimi nedir?
B) 70 N ve %75
C) 80 N ve %60
D) 80 N ve %75
E) 100 N ve %80
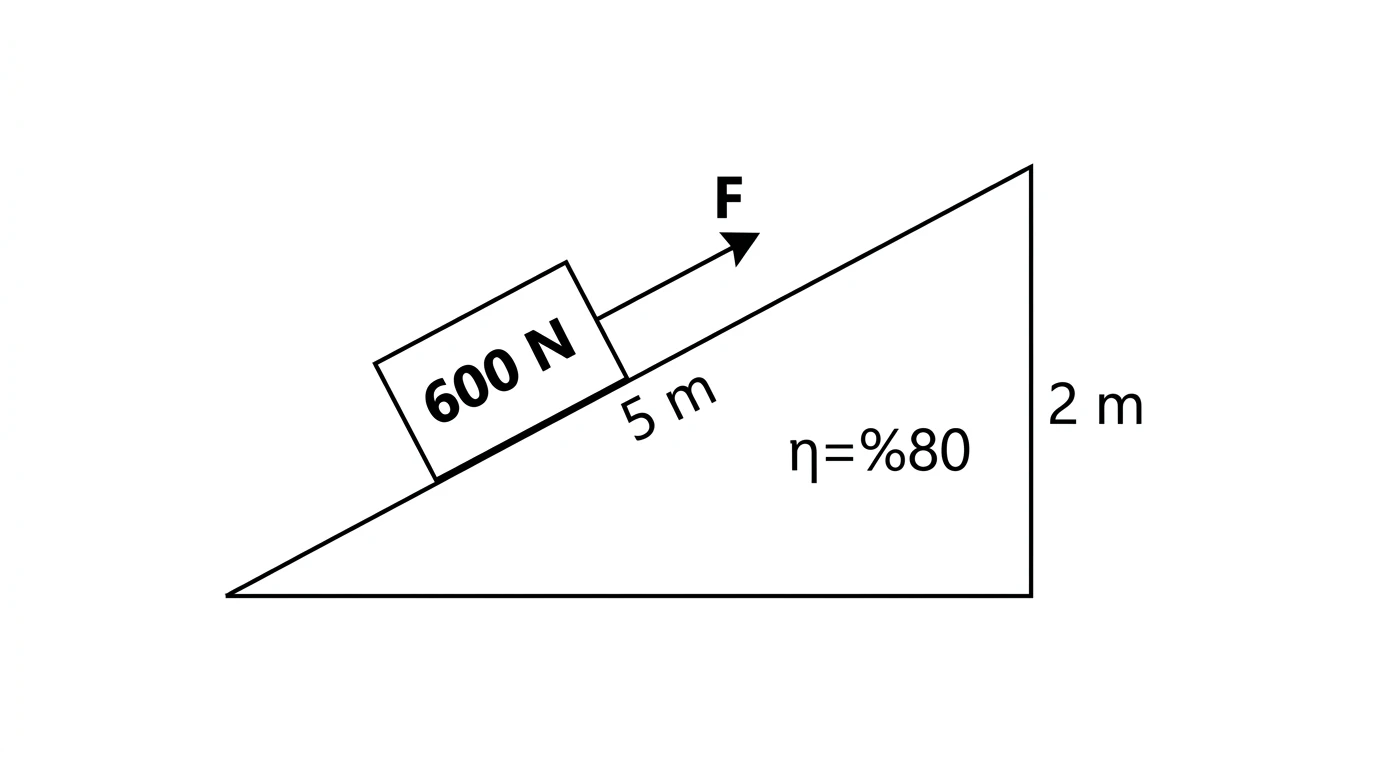
Ağırlığı 600 N olan yük, uzunluğu 5 m ve yüksekliği 2 m olan eğik düzlemde sabit hızla yukarı çıkarılıyor. Düzenek verimi %80 olduğuna göre uygulanan kuvvet ve yük tepeye ulaştığında kayıplara giden enerji nedir?
B) 300 N ve 300 J
C) 300 N ve 600 J
D) 375 N ve 300 J
E) 375 N ve 675 J
Vida
Vida, dönme hareketini eksen boyunca öteleme hareketine dönüştüren eğik düzlem ilkesine dayalı bir makinedir. Ardışık iki diş arasındaki eksenel uzaklığa vida adımı a denir. Vida n tur döndürülürse eksen boyunca h=n·a kadar ilerler.
Kuvvet kolunun yarıçapı R ve kol ucuna teğet uygulanan kuvvet F ise bir turda kuvvetin aldığı yol 2πR‘dir. İdeal durumda direnç kuvveti P için F·2πR=P·a yazılır. R büyüdükçe veya a küçüldükçe kuvvet kazancı artar; ancak aynı ilerleme için gereken tur sayısı da artar.
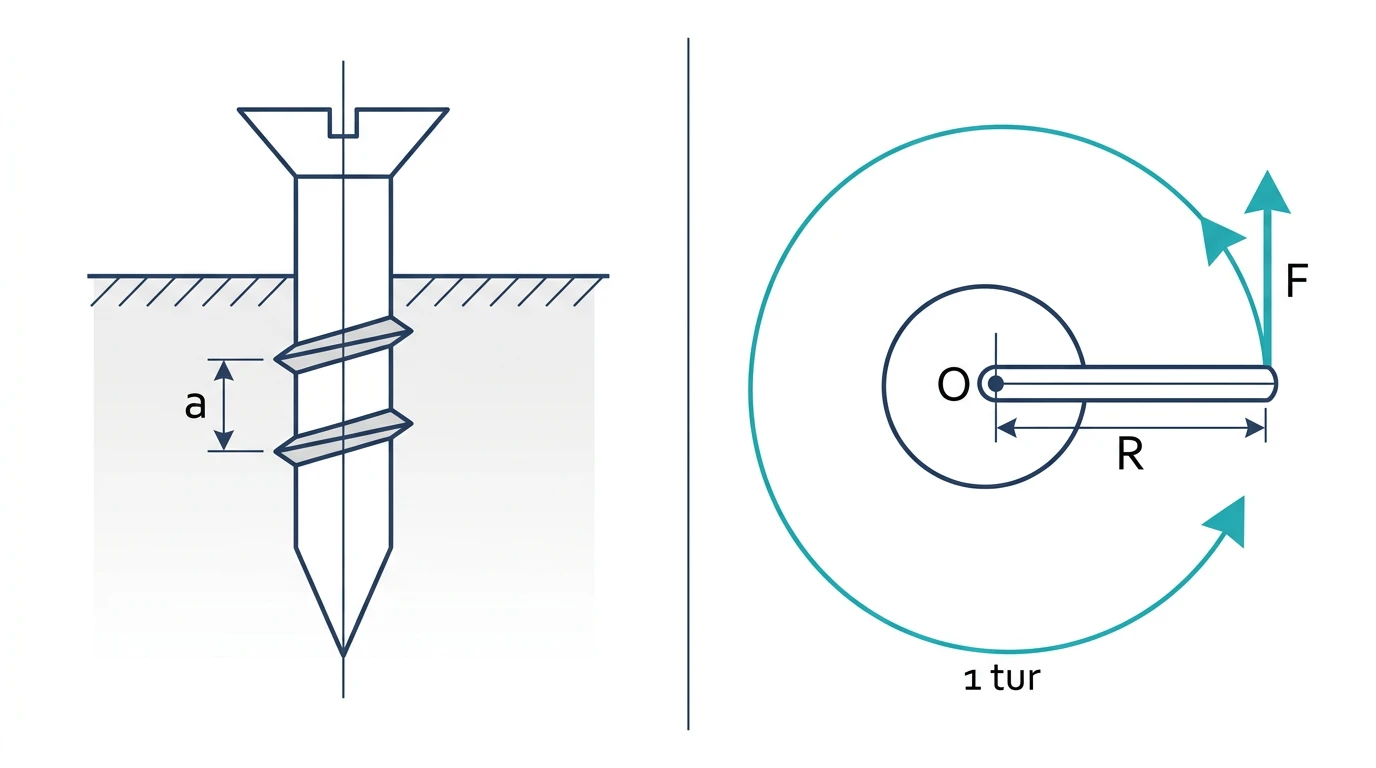
Adımı 2 mm, kuvvet kolu yarıçapı 20 cm olan ideal vida, 6000 N’luk direnç kuvvetine karşı döndürülüyor. π=3 alındığına göre gereken kuvvet ve vidanın 50 turdaki ilerlemesi nedir?

B) 10 N ve 10 cm
C) 20 N ve 5 cm
D) 20 N ve 10 cm
E) 50 N ve 20 cm
Kuvvet kolları eşit olan ideal X ve Y vidalarının adımları sırasıyla a ve 2a’dır. Vidalar eşit büyüklükte kuvvetlerle döndürülüyor. Vidaların yenebildiği direnç kuvvetleri PX, PY; aynı h derinliğine girmek için gereken tur sayıları nX, nY olduğuna göre PX/PY ve nX/nY nedir?
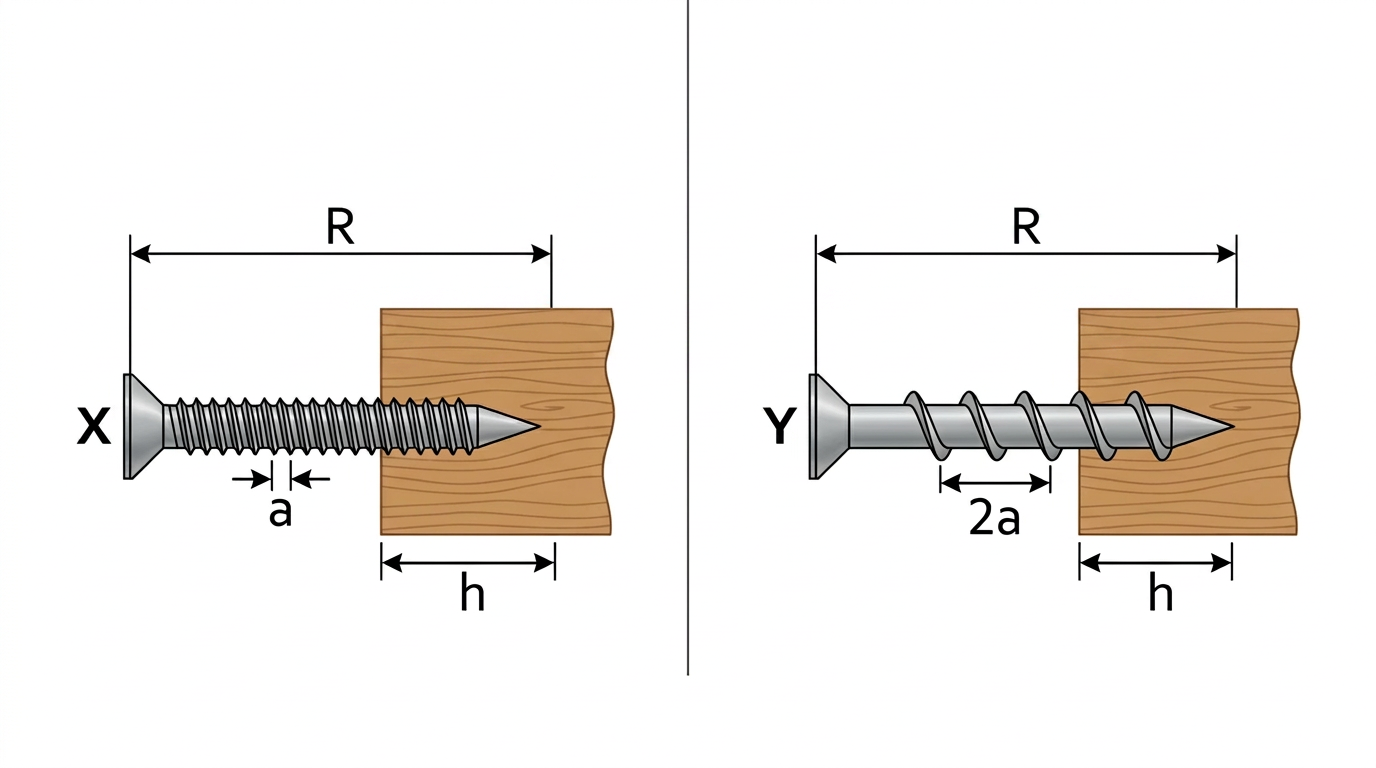
B) 1/2 ve 2
C) 1 ve 2
D) 2 ve 1/2
E) 2 ve 2
Çıkrık
Çıkrık, aynı eksen çevresinde dönen yarıçapı r olan silindir ile uzunluğu R olan kuvvet kolundan oluşur. Silindire sarılı ipin ucundaki G yükü dengedeyken ideal tork koşulu F·R=G·r‘dir. R/r oranı kuvvet kazancını belirler.
Kol ile silindir aynı açısal yer değiştirmeyi yapar. n turda kuvvet ucunun yolu 2πRn, silindire sarılan ipin ve yükün yer değiştirmesi h=2πrn‘dir. Bu nedenle R kuvveti etkilerken bir turda yükün aldığı yolu etkilemez; yük yolu r ve tur sayısına bağlıdır.
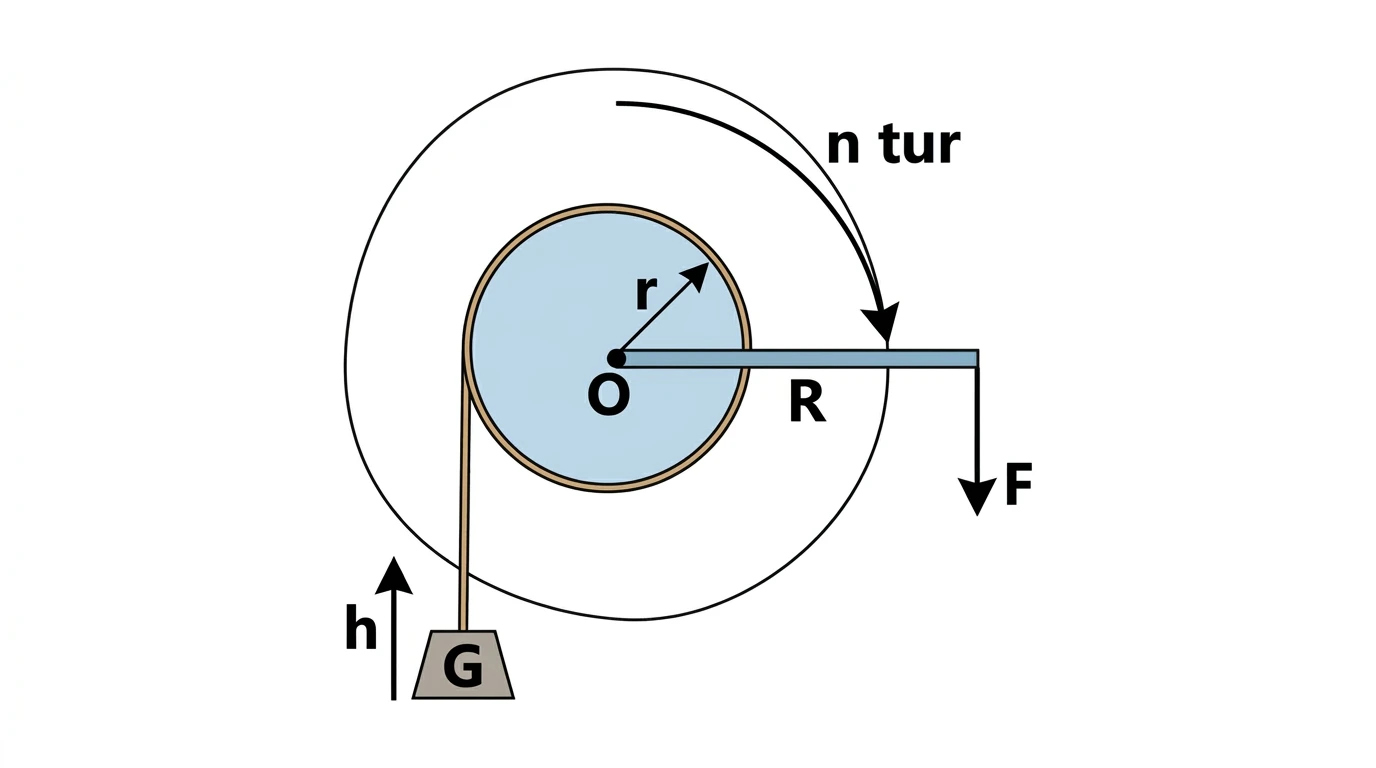
Kuvvet kolu 40 cm, silindir yarıçapı 10 cm olan çıkrıkla 800 N’luk yük sabit hızla yükseltiliyor. Çıkrığın verimi %80 olduğuna göre uygulanması gereken kuvvet kaç newtondur?

B) 200
C) 250
D) 320
E) 400
Silindir yarıçapı 10 cm olan ideal çıkrığın ipi, eğim açısı 30° olan eğik düzlemdeki bloğa bağlıdır. Çıkrık 5 tam tur döndürüldüğünde blok eğik düzlem boyunca yukarı çekiliyor. π=3 alındığına göre bloğun düşey yükselmesi kaç metredir?

B) 0,75
C) 1,00
D) 1,50
E) 3,00
Dişli Çarklar, Kasnaklar ve Birleşik Düzenekler
Dişli Çarklarda Yön ve Devir Sayısı
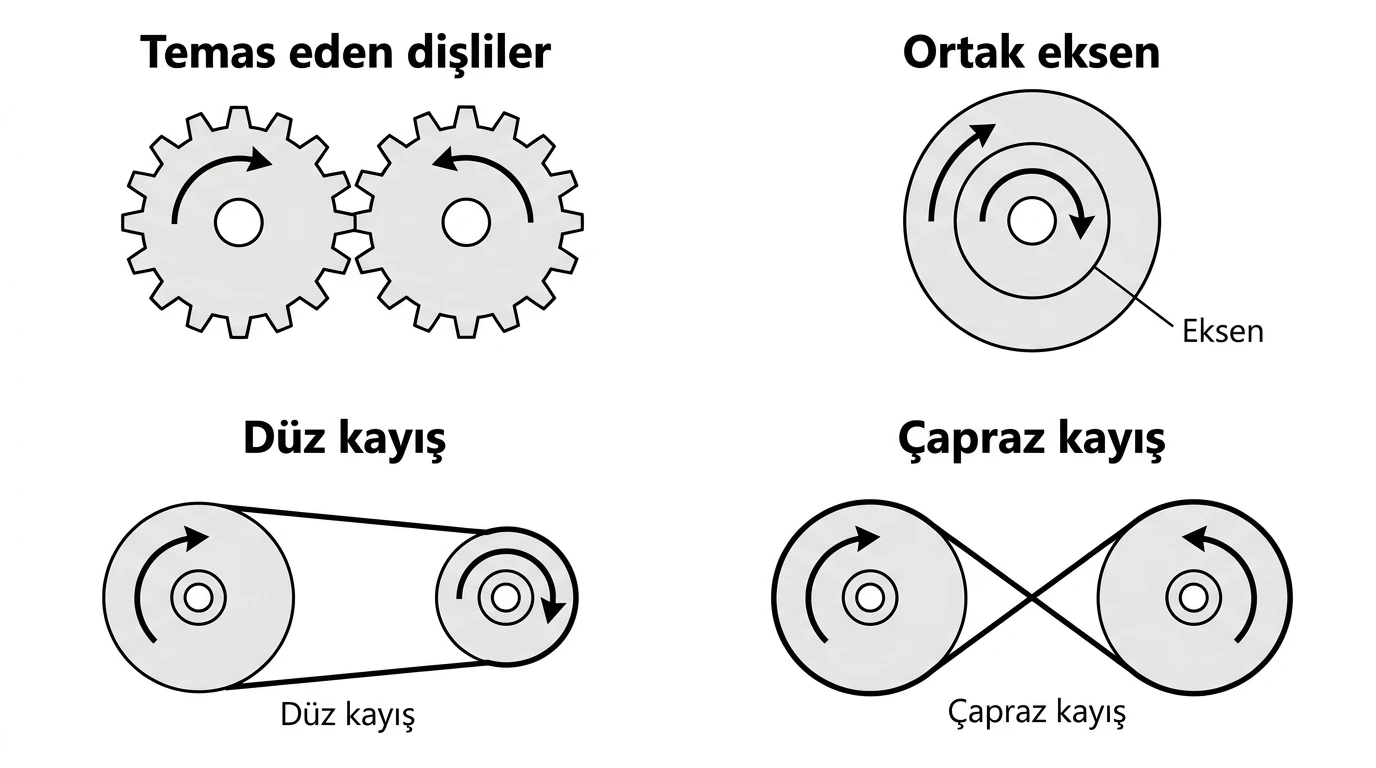
Birbirine temas eden iki dişli çarkın temas noktasında kayma yoksa çevrelerin aldığı yol eşittir. Tur sayıları n, yarıçaplar r ve diş sayıları z ile gösterilirse n1r1=n2r2 ve aynı modüllü dişliler için n1z1=n2z2 olur. Temas eden çarklar zıt yönde döner.
Aynı eksene sabitlenmiş çarkların açısal yer değiştirmeleri ve tur sayıları eşittir. Bileşik düzende aktarım oranı her temas çifti için ayrı kurulup ortak eksenli çarklar aynı tur sayısıyla bir sonraki aşamaya taşınır. Aradaki avare dişli, ilk ve son çarkın devir oranını değiştirmez; yalnız yön ilişkisini etkileyebilir.
60 dişli K, 20 dişli L, 40 dişli M ve 80 dişli N çarkları şekildeki gibi art arda temas etmektedir. K saat yönünde 4 tur döndüğünde N hangi yönde kaç tur döner?
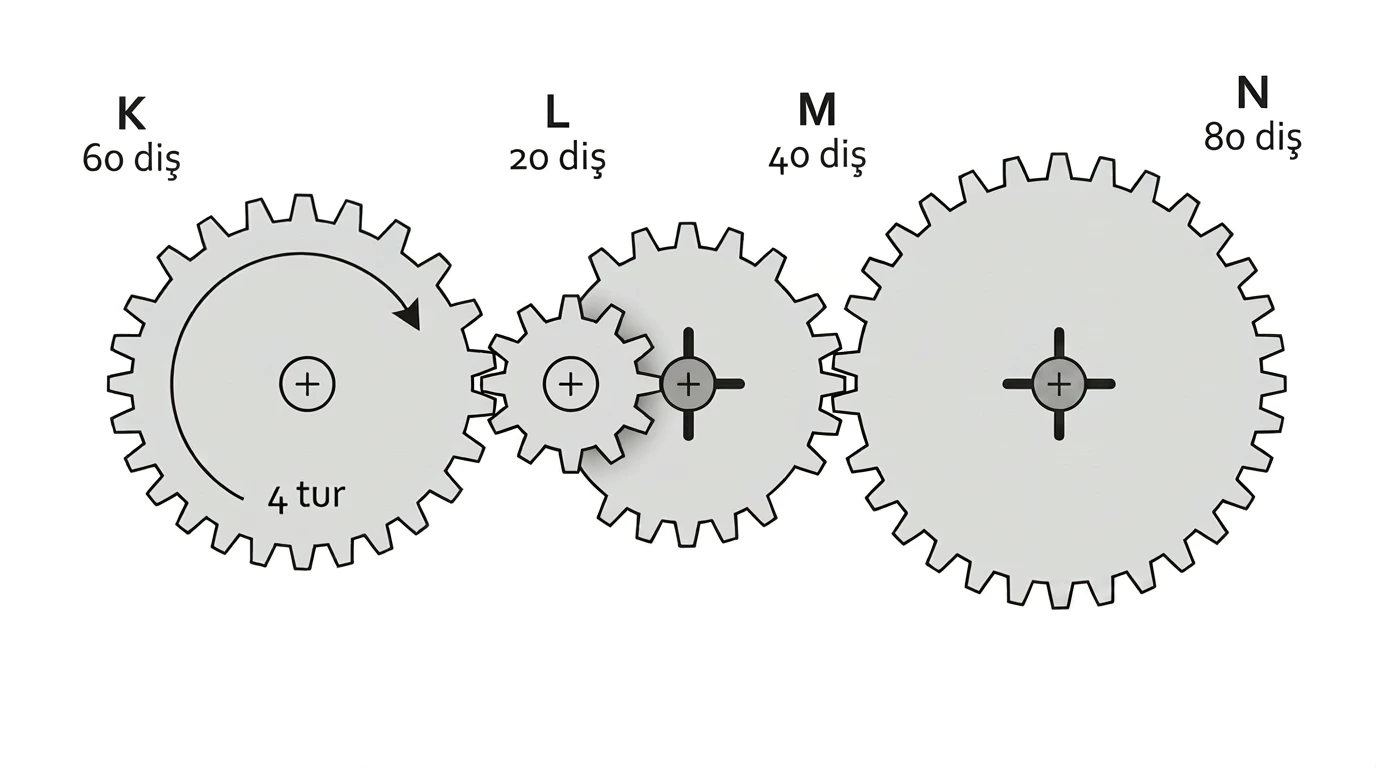
B) Saat yönünde 6 tur
C) Saat yönünün tersinde 3 tur
D) Saat yönünün tersinde 6 tur
E) Saat yönünün tersinde 12 tur
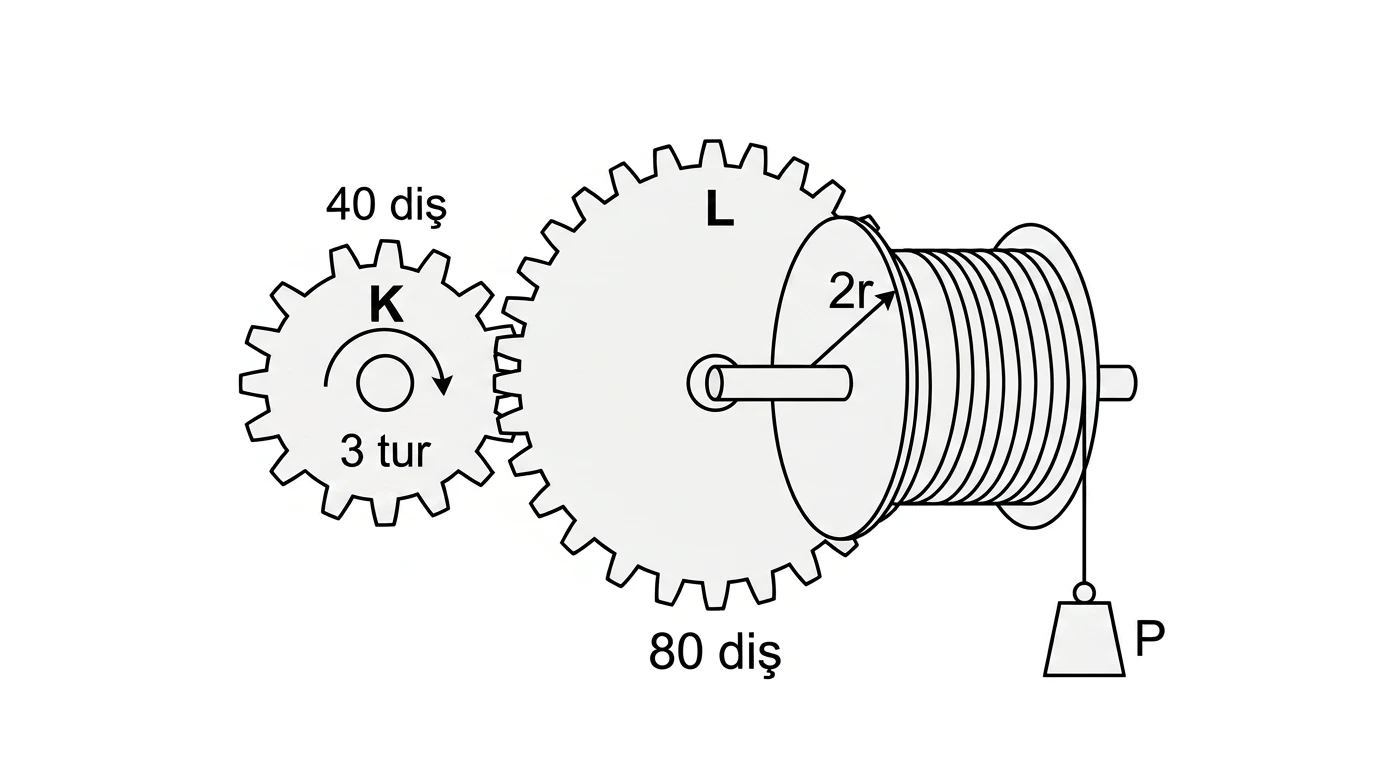
40 dişli K çarkı 80 dişli L çarkıyla temas etmektedir. L’nin eksenine yarıçapı 2r olan bir silindir sabitlenmiş ve silindire sarılı ipin ucuna P yükü asılmıştır. K üç tur döndürüldüğünde P yükünün yer değiştirme büyüklüğü kaç πr olur?
B) 3
C) 4
D) 6
E) 12
Kasnaklarda Kayış Bağlantısı
Kasnaklar kayışla bağlandığında kayışın kaymadığı kabul edilir ve iki kasnağın çevresel yolları eşit olur: n1r1=n2r2. Düz bağlanan kayışta kasnaklar aynı, çapraz bağlanan kayışta zıt yönde döner. Kayışın çaprazlanması devir oranını değiştirmez.
Aynı eksene sabitlenmiş farklı yarıçaplı kasnaklar aynı tur sayısını yapar. Ancak çevresel yolları yarıçaplarıyla orantılıdır. Bu nedenle bileşik kasnak düzeninde önce kayışla bağlı çiftin oranı, sonra ortak eksenli kasnağın yeni yarıçapıyla bir sonraki aktarım hesaplanır.
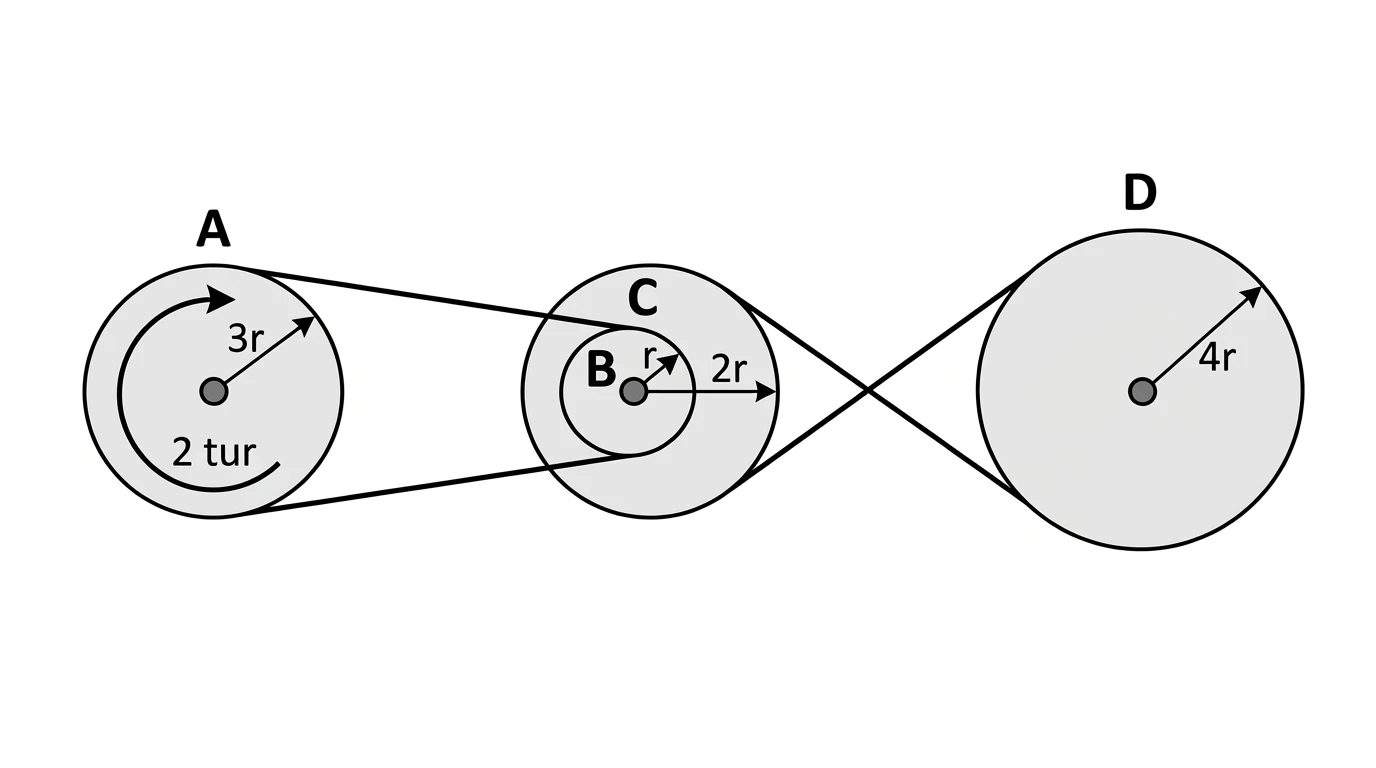
Yarıçapı 3r olan A kasnağı, yarıçapı r olan B kasnağına düz kayışla bağlıdır. B ile yarıçapı 2r olan C aynı eksene sabitlenmiştir. C, yarıçapı 4r olan D kasnağına çapraz kayışla bağlıdır. A saat yönünde 2 tur döndüğünde D’nin hareketi nedir?
B) Saat yönünde 3 tur
C) Saat yönünün tersinde 2 tur
D) Saat yönünün tersinde 3 tur
E) Saat yönünün tersinde 6 tur
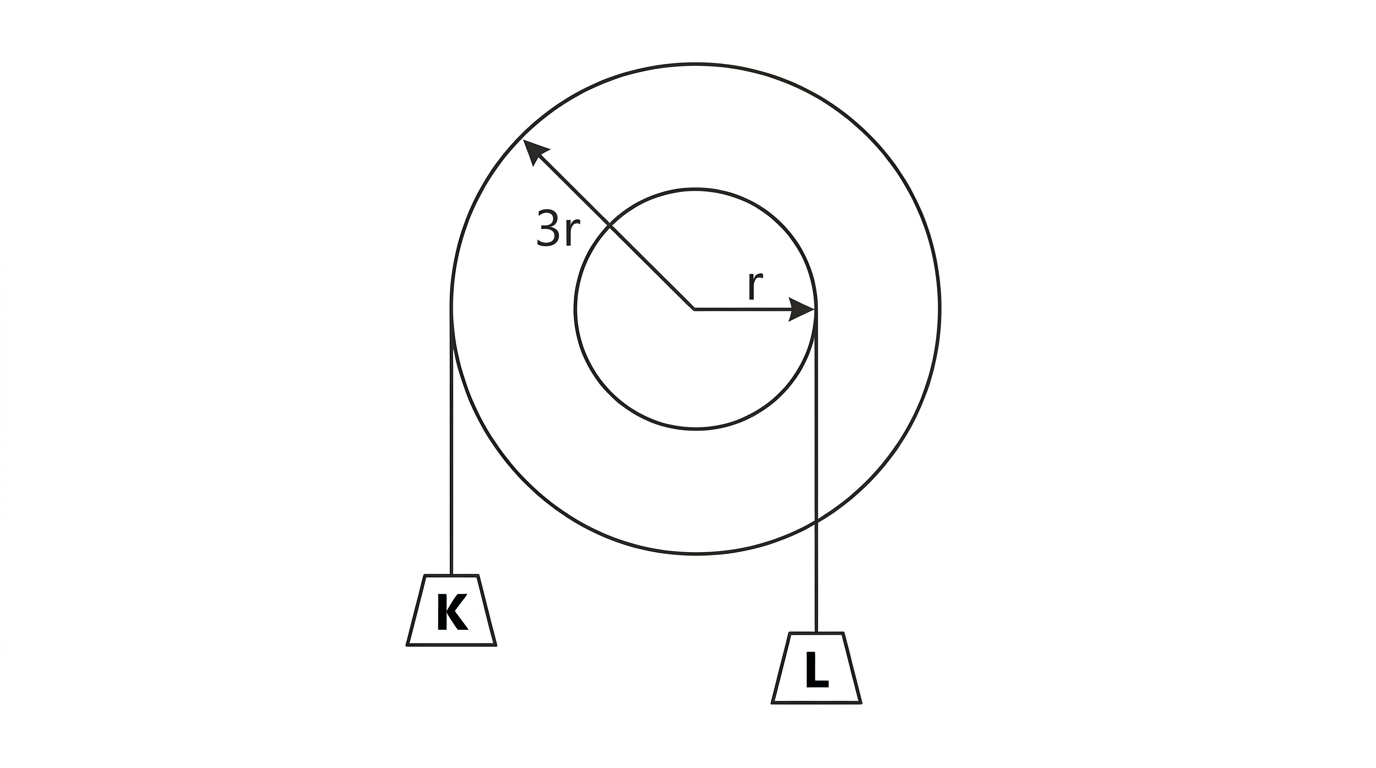
Aynı eksene sabitlenmiş yarıçapları 3r ve r olan iki kasnağa zıt yönlerde sarılmış iplerin uçlarında K ve L yükleri asılıdır. Sistem dengededir. Kasnaklar bir tur döndüğünde yüklerin ağırlık oranı GK/GL ve yer değiştirme büyüklükleri oranı xK/xL nedir?
B) 1/3 ve 3
C) 1 ve 3
D) 3 ve 1/3
E) 3 ve 3
Birleşik Basit Makine Düzenekleri
Birden fazla basit makine art arda bağlandığında her alt sistem kendi tork, kuvvet ve kinematik bağıntısıyla incelenir. İdeal alt sistemlerin kuvvet kazançları ardışık olarak çarpılır; buna karşılık yol oranları da aynı toplam oranı oluşturur. Gerçek sistemlerde toplam verim, birbirinden bağımsız ardışık aşamaların verimlerinin çarpımıdır.
Birleşik düzende kuvvet hesabı ile yer değiştirme hesabı birbirine karıştırılmaz. Kuvvet için denge ve tork; yer değiştirme için ip uzunluğu, tur sayısı ve çevresel yol bağıntıları kullanılır. Sonuçlar iş-enerji ilişkisiyle tutarlılık bakımından karşılaştırılabilir.
Yarıçapı 4r olan K dişlisi, yarıçapı 2r olan L dişlisiyle temas etmektedir. L’nin eksenine yarıçapı r olan bir tambur sabitlenmiştir. Tambura sarılı ipin serbest ucu, tek hareketli makarayı taşıyan düzenekte çekme ucudur. K bir tur döndüğünde hareketli makaraya bağlı P yükü kaç πr yükselir?

B) 2
C) 3
D) 4
E) 8
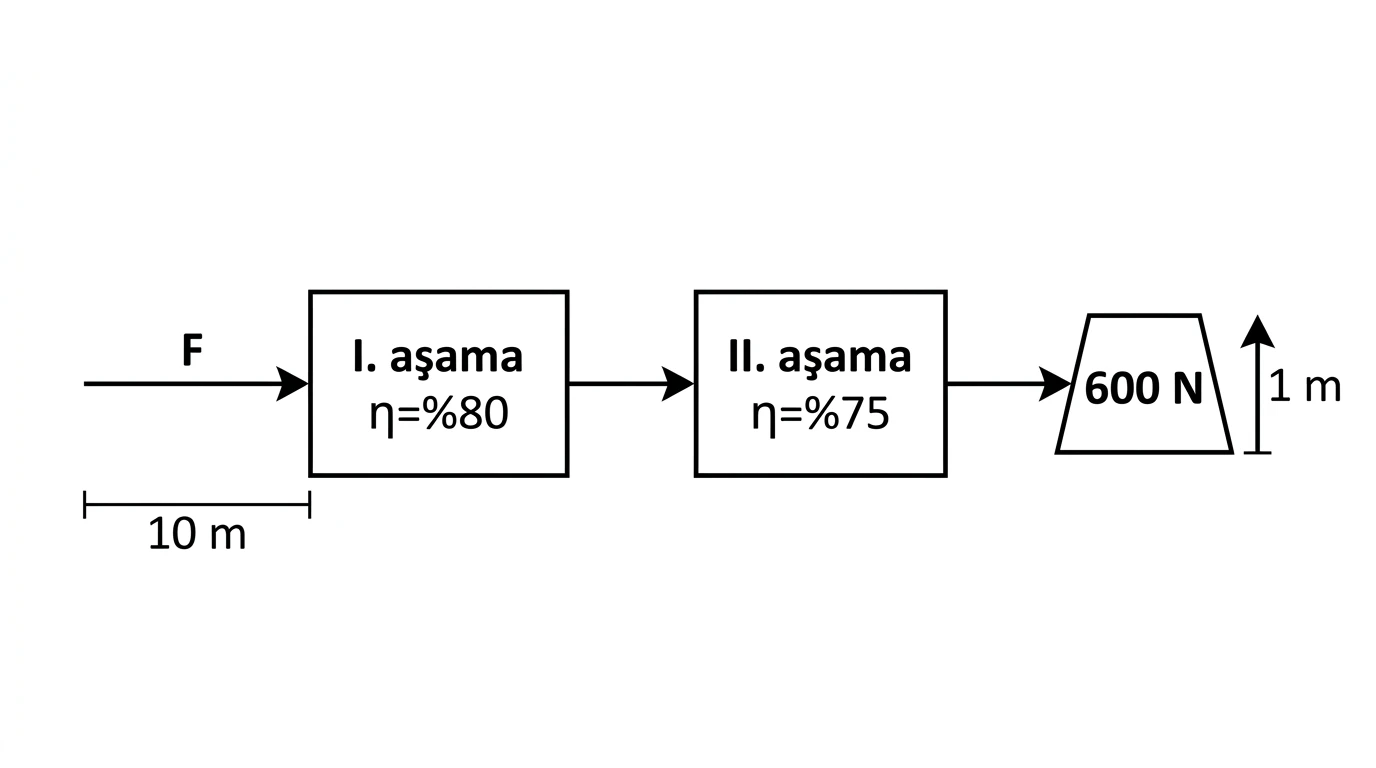
Yol oranı 10 olan birleşik bir makinede ardışık iki aşamanın verimleri %80 ve %75’tir. Düzenek 600 N’luk yükü 1 m yükseltirken giriş ucu 10 m hareket ediyor. Uygulanması gereken kuvvet ve gerçek kuvvet kazancı nedir?
B) 75 N ve 8
C) 80 N ve 7,5
D) 100 N ve 6
E) 125 N ve 4,8
Önceki Konu: Kütle Merkezi ve Ağırlık Merkezi
Sonraki Konu: Elektriksel Kuvvet ve Elektrik Alan